Pages

Kamis, 19 Juni 2014

GPS System


TUGAS SOFTSKILL INTERAKSI MANUSIA DAN KOMPUTER


 Adhitya Rahman
20112170
2KB04


KATA PENGANTAR

Puji syukur kehadirat Tuhan YME, karena dengan karunia-Nya saya dapat menyelesaiakan
postingan ini yang berjudul “GPS System”.

Tidak lupa saya sampaikan terimakasih kepada bapak Mohammad Iqbal selaku Dosen IMK kelas 2KB04 yang telah membantu dan membimbing saya dalam mengerjakan tugas softskill ini. Saya juga mengucapkan terimakasih kepada teman-teman mahasiswa yang juga sudah memberi kontribusi baik langsung maupun tidak langsung dalam pembuatan makalah ini.

Tentunya ada hal-hal yang ingin saya berikan kepada masyarakat dari hasil tugas softskill ini. Karena itu saya berharap semoga tugas softskill ini dapat menjadi sesuatu yang berguna bagi kita bersama.

Penulis menyadari bahwa dalam menyusun karya tulis ini masih jauh dari kesempurnaan, untuk itu penulis sangat mengharapkan kritik dan saran yang bersifat membangun guna sempurnanya makalah ini. Penulis berharap semoga
postingan ini bisa bermanfaat bagi penulis khususnya dan bagi pembaca pada umumnya.


Depok,  Juni 2014

Adhitya Rahman


GPS SYSTEM


Global Positioning System atau yang biasa disingkat dengan GPS  adalah alat navigasi elektronik yang menerima informasi dari 4 - 12 satelit sehingga GPS bisa memperhitungkan posisi di mana kita berada di Bumi. Satelit GPS tidak mentransmisikan informasi posisi kita, yang ditransmisikan satelit adalah posisi satelit dan jarak penerima GPS kita dari satelit. Informasi ini diolah alat penerima GPS kita dan hasilnya ditampilkan kepada kita.
GPS sebenarnya adalah proyek Departemen Pertahanan Amerika Serikat (AS) yang memberinya nama resmi NAVSTAR (NAVigation Satellite Timing And Ranging). Bagian utama dari sistem GPS adalah 24 satelit yang mengorbit Bumi di ketinggian 20.200 kilometer. Orbit satelit dirancang sehingga setiap titik di Bumi dapat melihat paling sedikit empat satelit pada setiap saat
Tiap satelit mengitari bumi kira-kira sekali dalam 12 jam dengan kecepatan sekitar 11.000 kilometer per jam. Satelit GPS mempunyai panel-panel pengumpul tenaga Matahari untuk membangkitkan energi listrik yang diperlukannya. Selain itu juga ada baterai yang menyimpan tenaga listrik dan mempergunakannya saat satelit tidak memperoleh sinar Matahari.


Fungsi
1.      Menghitung jarak dan arah dari lokasi tempat kita berada.
2.      Satu unit GPS dapat menyimpan dalam memory lokasi di mana kita berada saat ini.
3.      Setiap lokasi dapat diberi nama atau nomor dan tanggal dan waktu.
4.      Mengingat lokasi yang pernah kita simpan.
5.      Mengarahkan kita dari satu lokasi ke lokasi lain dengan simbol berupa grafik.
6.      Menyimpan rute perjalanan kita dan mengantar kita kembali dengan rute yang sama.
7.      Berfungsi sebagai kompas yang dapat menuntun kita ke arah yang tepat.
8.      Dapat digunakan sebagai penunjuk arah di kapal, mobil dengan menggunakan daya sebesar 12 volt.
9.      Beberapa GPS dapat menunjukkan peta jalan-jalan utama, sungai-sungai.
10.  Beberapa GPS juga dapat menampilkan kekuatan baterai, posisi satelit, kekuatan sinyal.

Skema dan Cara Kerja

Sistem kerja GPS adalah dengan menstransmisikan sinyal dari satelit ke perangkat GPS (portable GPS murni, ataupun smartphone yang sudah memiliki fitur GPS). GPS membutuhkan transmisi dari 3 satelit untuk mendapatkan informasi dua dimensi (lintang dan bujur), dan 4 satelit untuk tiga dimensi (lintang, bujur dan ketinggian).

Karena GPS bekerja mengandalkan satelit, maka penggunaannya disarankan di tempat terbuka. Penggunaan di dalam ruangan, atau di tempat yang menghalangi arah satelit (di angkasa), maka GPS tidak akan bekerja secara akurat dan maksimal. Setiap daerah di atas permukaan bumi ini minimal terjangkau oleh 3-4 satelit. Pada dasarnya, setiap GPS terbaru bisa menerima sampai dengan 12 chanel satelit sekaligus. Kondisi langit yang cerah dan bebas dari halangan membuat GPS dapat dengan mudah menangkap sinyal yang dikirimkan oleh satelit. Semakin banyak satelit yang diterima oleh GPS, maka akurasi yang diberikan juga akan semakin tinggi.


Cara kerja GPS umumnya :
  • Memakai perhitungan “triangulation” dari satelit.
  • Untuk perhitungan “triangulation”, GPS mengukur jarak menggunakan travel time sinyal radio.
  • Untuk mengukur travel time, GPS memerlukan memerlukan akurasi waktu yang tinggi.
  • Untuk perhitungan jarak, pastikan posisi satelit dan ketingian pada orbitnya.
  • Menggoreksi delay sinyal waktu perjalanan di atmosfer sampai diterima reciever.

Satelit GPS pertama diluncurkan tahun 1978 dan konstelasi 24 satelit berhasil dilengkapi tahun 1994. Setelah itu satelit-satelit baru rutin diluncurkan untuk meng-upgrade satelit lama atau mengganti satelit yang rusak/tidak berfungsi lagi. Tiap satelit mentransmisikan data navigasi dalam sinyal CDMA (Code Division Multiple Access)-sama seperti jenis sinyal untuk telepon seluler CDMA. Sinyal CDMA menggunakan kode pada transmisinya sehingga penerima GPS tetap bisa mengenali sinyal navigasi GPS walaupun ada gangguan pada frekuensi yang sama. Frekuensi yang digunakan adalah L1 (1575,42 MHz) dan L2 (1227,6 MHz).
Kode CDMA disebut "pseudorandom" karena seakan-akan ("pseudo") tidak beraturan ("random"), padahal tidaklah demikian. Kode CDMA tiap satelit dipilih dengan saksama agar tidak mengganggu transmisi satelit lainnya. Jenis kode CDMA ini ada dua, yaitu C/A dan P(Y). Kedua kode ini ditransmisikan pada frekuensi L1, sementara di L2 hanya ada kode P(Y).
C/A (Coarse/Acquisition) penggunaannya terbuka untuk siapa saja. "Coarse" karena resolusi datanya lebih kasar/tidak sepresisi kode P(Y). Ini disebabkan modulasi kode yang lebih lambat, yaitu 1,023 MHz dibandingkan dengan P(Y) yang 10,23 MHz (bandingkan dengan cdma2000 yang 1,2288 MHz dan WCDMA (generasi penerus GSM) yang 3,84 MHz). Kata "Acquisition" adalah untuk akuisisi karena kode C/A yang sederhana lebih mudah dikenali dibandingkan dengan kode P(Y) sehingga untuk menangkap sinyal kode P(Y) lebih mudah setelah berhasil mengakuisisi satelit GPS dari sinyal C/A-nya. P(Y) berarti kode precision (presisi) yang dienkripsi dengan kode sandi Y. Modulasi kode yang sepuluh kali lebih cepat dibandingkan dengan kode C/A menyebabkan secara teoritis mampu memberikan presisi 10 kali lebih baik juga. Enkripsi digunakan agar data navigasinya tidak bisa digunakan orang tanpa seizin Departemen Pertahanan AS. Dengan mensinkronisasikan kode ini, alat penerima GPS dapat menghitung berapa waktu antara sinyal dikirim dari satelit dan diterima oleh alat penerima GPS. Data lain yang diperlukan juga ditumpangkan pada sinyal kode GPS, antara lain: koreksi posisi satelit, koreksi waktu satelit, dan informasi mengenai atmosfer yang dilalui sinyal dari satelit ke alat penerima.
Satelit-satelit ini dikontrol dari 5 stasiun Bumi, 4 stasiun Bumi yang bekerja otomatis dan satu stasiun Bumi pengontrol utama. Empat stasiun Bumi otomatis hanya berfungsi menerima data dari satelit GPS dan meneruskan informasi itu ke stasiun pengontrol utama. Stasiun pengontrol utama memberikan koreksi data navigasi ke satelit-satelit GPS.
Bagian akhir dari sistem GPS ini adalah alat penerima GPS yang akhirnya menghitung semua data, melakukan korelasi, dan menampilkan data posisi di layar display atau-kalau penerima GPS ini hanya aksesori tambahan di PDA (personal digital assistant) di layar PDA.
Informasi yang ditransmisikan dari satelit ke penerima GPS terdiri dari dua jenis. Yang pertama disebut "almanak", yaitu posisi dari semua satelit GPS. Jenis informasi kedua disebut "efemeris", yaitu koreksi data almanak. ’Almanak’ di-update kira-kira seminggu sekali, data ’eferemis’ biasanya di-update tiap setengah jam. Alat penerima GPS yang dinyalakan kembali setelah seharian dimatikan masih bisa menggunakan data almanak sebelumnya.
Untuk mengetahui posisi alat penerima, juga diperlukan informasi seberapa jauh alat penerima GPS dari satelit. Informasi ini didapat dari mensinkronisasikan timer di penerima dengan sinyal kode CDMA yang dikirim satelit GPS. Beda sinkronisasi dan fase sinyal digunakan untuk menghitung "pseudorange" (perhitungan jarak ke satelit GPS tanpa memperhitungkan perlambatan sinyal di atmosfer). Kecepatan sinyal di ruang hampa sama dengan kecepatan cahaya, yaitu 3 x 10⁻⁸ meter per detik. Sementara kode C/A yang 1,023 MHz artinya mengirimkan 1.023.000 pulsa setiap detiknya, atau setiap pulsa bila disinkronisasikan bisa memberikan jarak sampai akurasi 300 meter.
Kita juga bisa menghitung fase sinyal, sinyal itu sedang di posisi mana dari pulsa, sampai akurasi 1 persen. Jadi, akurasi terbaik yang bisa didapat dengan kode C/A kira-kira 3 meter. Untuk kode P(Y) yang mengirim pulsa 10 kali lebih banyak per detiknya, akurasinya bisa sampai 0,3 meter. Ini adalah angka teoretis, pada kenyataannya akurasi GPS kira-kira 9 meter untuk kode C/A.
Bayangkan ada satu bola dengan jari-jari sepanjang jarak satelit penerima GPS yang pusatnya di posisi satelit di ruang angkasa. Jika ada empat bola seperti itu, perpotongan permukaan bolanya adalah satu titik tempat lokasi alat penerima GPS.

Sistem ini menggunakan sejumlah satelit yang berada di orbit bumi, yang memancarkan sinyalnya ke bumi dan ditangkap oleh sebuah alat penerima. Ada tiga bagian penting dari sistim ini, yaitu bagian kontrol, bagian angkasa, dan bagian pengguna.

Bagian kontrol

Seperti namanya, bagian ini untuk mengontrol. Setiap satelit dapat berada sedikit di luar orbit, sehingga bagian ini melacak orbit satelit, lokasi, ketinggian, dan kecepatan. Sinyal-sinyal dari satelit diterima oleh bagian kontrol, dikoreksi, dan dikirimkan kembali ke satelit. Koreksi data lokasi yang tepat dari satelit ini disebut dengan data ephemeris, yang nantinya akan di kirimkan kepada alat navigasi kita.

Bagian angkasa

Bagian ini terdiri dari kumpulan satelit-satelit yang berada di orbit bumi, sekitar 12.000 mil diatas permukaan bumi. Kumpulan satelit-satelit ini diatur sedemikian rupa sehingga alat navigasi setiap saat dapat menerima paling sedikit sinyal dari empat buah satelit. Sinyal satelit ini dapat melewati awan, kaca, atau plastik, tetapi tidak dapat melewati gedung atau gunung. Satelit mempunyai jam atom, dan juga akan memancarkan informasi ‘waktu/jam’ ini. Data ini dipancarkan dengan kode ‘pseudo-random’. Masing-masing satelit memiliki kodenya sendiri-sendiri. Nomor kode ini biasanya akan ditampilkan di alat navigasi, maka kita bisa melakukan identifikasi sinyal satelit yang sedang diterima alat tersebut. Data ini berguna bagi alat navigasi untuk mengukur jarak antara alat navigasi dengan satelit, yang akan digunakan untuk mengukur koordinat lokasi. Kekuatan sinyal satelit juga akan membantu alat dalam penghitungan. Kekuatan sinyal ini lebih dipengaruhi oleh lokasi satelit, sebuah alat akan menerima sinyal lebih kuat dari satelit yang berada tepat diatasnya (bayangkan lokasi satelit seperti posisi matahari ketika jam 12 siang) dibandingkan dengan satelit yang berada di garis cakrawala (bayangkan lokasi satelit seperti posisi matahari terbenam/terbit).
Ada dua jenis gelombang yang saat ini dipakai untuk alat navigasi berbasis satelit pada umumnya, yang pertama lebih dikenal dengan sebutan L1 pada 1575.42 MHz. Sinyal L1 ini yang akan diterima oleh alat navigasi. Satelit juga mengeluarkan gelombang L2 pada frekuensi 1227.6 Mhz. Gelombang L2 ini digunakan untuk tujuan militer dan bukan untuk umum.
Bagian ini terdiri dari alat navigasi yang digunakan. Satelit akan memancarkan data almanak dan ephemeris yang akan diterima oleh alat navigasi secara teratur. Data almanak berisikan perkiraan lokasi (approximate location) satelit yang dipancarkan terus menerus oleh satelit. Data ephemeris dipancarkan oleh satelit, dan valid untuk sekitar 4-6 jam. Untuk menunjukkan koordinat sebuah titik (dua dimensi), alat navigasi memerlukan paling sedikit sinyal dari 3 buah satelit. Untuk menunjukkan data ketinggian sebuah titik (tiga dimensi), diperlukan tambahan sinyal dari 1 buah satelit lagi.
Dari sinyal-sinyal yang dipancarkan oleh kumpulan satelit tersebut, alat navigasi akan melakukan perhitungan-perhitungan, dan hasil akhirnya adalah koordinat posisi alat tersebut. Makin banyak jumlah sinyal satelit yang diterima oleh sebuah alat, akan membuat alat tersebut menghitung koordinat posisinya dengan lebih tepat.

Akurasi alat navigasi GPS

Akurasi atau ketepatan perlu mendapat perhatian bagi penentuan koordinat sebuah titik/lokasi. Koordinat posisi ini akan selalu mempunyai 'faktor kesalahan', yang lebih dikenal dengan 'tingkat akurasi'. Misalnya, alat tersebut menunjukkan sebuah titik koordinat dengan akurasi 3 meter, artinya posisi sebenarnya bisa berada dimana saja dalam radius 3 meter dari titik koordinat (lokasi) tersebut. Makin kecil angka akurasi (artinya akurasi makin tinggi), maka posisi alat akan menjadi semakin tepat. Harga alat juga akan meningkat seiring dengan kenaikan tingkat akurasi yang bisa dicapainya.
Pada pemakaian sehari-hari, tingkat akurasi ini lebih sering dipengaruhi oleh faktor sekeliling yang mengurangi kekuatan sinyal satelit. Karena sinyal satelit tidak dapat menembus benda padat dengan baik, maka ketika menggunakan alat, penting sekali untuk memperhatikan luas langit yang dapat dilihat.


Penjelasan sinyal satelit terhadap kondisi geografi
Ketika alat berada disebuah lembah yang dalam (misal, akurasi 15 meter), maka tingkat akurasinya akan jauh lebih rendah daripada di padang rumput (misal, akurasi 3 meter). Di padang rumput atau puncak gunung, jumlah satelit yang dapat dijangkau oleh alat akan jauh lebih banyak daripada dari sebuah lembah gunung. Jadi, jangan berharap dapat menggunakan alat navigasi ini di dalam sebuah gua.
Karena alat navigasi ini bergantung penuh pada satelit, maka sinyal satelit menjadi sangat penting. Alat navigasi berbasis satelit ini tidak dapat bekerja maksimal ketika ada gangguan pada sinyal satelit. Ada banyak hal yang dapat mengurangi kekuatan sinyal satelit:
  • Kondisi geografis, seperti yang diterangkan diatas. Selama kita masih dapat melihat
langit yang cukup luas, alat ini masih dapat berfungsi.
  • Hutan. Makin lebat hutannya, maka makin berkurang sinyal yang dapat diterima.
  • Air. Jangan berharap dapat menggunakan alat ini ketika menyelam.
  • Kaca film mobil, terutama yang mengandung metal.
  • Alat-alat elektronik yang dapat mengeluarkan gelombang elektromagnetik.
  • Gedung-gedung. Tidak hanya ketika di dalam gedung, berada di antara 2 buah gedung tinggi juga akan menyebabkan efek seperti berada di dalam lembah.
  • Sinyal yang memantul, misal bila berada di antara gedung-gedung tinggi, dapat mengacaukan perhitungan alat navigasi sehingga alat navigasi dapat menunjukkan posisi yang salah atau tidak akurat.
Penjelasan tampilan layar GPS tentang sinyal satelit.
Jumlah satelit beserta kekuatan sinyal yang dapat diakses oleh alat navigasi dapat di lihat pada layar alat tersebut. Hampir semua alat navigasi berbasis satelit dapat menampilkan data tentang satelit yang terhubung dengan alat, lokasi satelit, serta kekuatan sinyalnya.


Aplikasi dan Contoh Program / Software GPS

Aplikasi GPS sangat beragam dan tidak terbatas pada hal-hal yang berhubungan dengan penentuan posisi saja. Di udara, GPS digunakan sebagai salah satu alternatif peralatan navigasi pesawat terbang. Dibandingkan dengan peralatan navigasi lain, penerima GPS paling mudah digunakan karena langsung memberikan posisi pesawat sehingga sangat cepat menjadi populer. Dengan menggunakan beberapa penerima GPS, orientasi kemiringan pesawat juga bisa dihitung, GPS juga favorit digunakan untuk membimbing pesawat tanpa awak dan rudal-rudal jarak jauh.

Di laut, kapal-kapal juga senang menggunakan GPS karena alasan kemudahan penggunaannya. IMO (International Maritime Organization) bahkan menganjurkan pemakaian AIS (Automatic Identification System), yaitu alat penerima GPS yang secara periodik mengirimkan posisi kapal. GPS juga digunakan untuk mempelajari kebiasaan migrasi satwa laut.

Disamping aplikasi-aplikasi militer, bidang-bidang aplikasi GPS yang cukup marak saat ini antara lain meliputi survai pemetaan, geodinamika, geodesi, geologi, geofisik, transportasi dan navigasi, pemantauan deformasi, pertanian, kehutanan, dan bahkan juga bidang olahraga dan rekreasi. Di Indonesia sendiri penggunaan GPS sudah dimulai sejak beberapa tahun yang lalu dan terus berkembang sampai saat ini baik dalam volume maupun jenis aplikasinya

GPS Tracker atau sering disebut dengan GPS Tracking adalah teknologi AVL (Automated Vehicle Locater) yang memungkinkan pengguna untuk melacak posisi kendaraan, armada ataupun mobil dalam keadaan Real-Time. GPS Tracking memanfaatkan kombinasi teknologi GSM dan GPS untuk menentukan koordinat sebuah obyek, lalu menerjemahkannya dalam bentuk peta digital.


Contoh Aplikasi dan Perangkat

  • Acer e300 series
  • Clarion
  • Garmin
  • Gizmondo
  • Hertz Neverlost]]
  • iGo
  • Kenwood DNX-5120
  • Magellan
  • Mio Technology
  • Navigon
  • NDrive
  • Navman iCN series
  • Ovi Maps
  • Pioneer
  • Teletype Software
  • TomTom
  • VDO Dayton
  • Sygic Mobile Maps
  • Wayfinder Navigator
  • Waze


Referensi:
                       http://habi3.blogspot.com/2007/05/global-positioning-system-gps.html

File: Doc
File:  PPT

Senin, 07 April 2014

Sistem Input


TUGAS SOFTSKILL INTERAKSI MANUSIA DAN KOMPUTER


Adhitya Rahman
20112170
2KB04
Input System


KATA PENGANTAR

     Puji syukur saya haturkan ke hadirat Tuhan YME, karena dengan karunia-Nya saya dapat menyelesaiakan karya ilmiah yang berjudul “Input System”. Meskipun banyak hambatan yang saya alami dalam proses pengerjaannya, tapi saya berhasil menyelesaikan tugas softskill ini tepat pada waktunya.

Tidak lupa saya sampaikan terimakasih kepada bapak Mohammad Iqbal selaku Dosen IMK kelas 2KB04 yang telah membantu dan membimbing saya dalam mengerjakan tugas softskill ini. Saya juga mengucapkan terimakasih kepada teman-teman mahasiswa yang juga sudah memberi kontribusi baik langsung maupun tidak langsung dalam pembuatan makalah ini.
     Tentunya ada hal-hal yang ingin saya berikan kepada masyarakat dari hasil tugas softskill ini. Karena itu saya berharap semoga tugas softskill ini dapat menjadi sesuatu yang berguna bagi kita bersama.

Penulis menyadari bahwa dalam menyusun karya tulis ini masih jauh dari kesempurnaan, untuk itu penulis sangat mengharapkan kritik dan saran yang bersifat membangun guna sempurnanya makalah ini. Penulis berharap semoga karya tulis ini bisa bermanfaat bagi penulis khususnya dan bagi pembaca pada umumnya.

Depok,  April 2014

Adhitya Rahman

 
INPUT SYSTEM
1.      Cara Kerja Keyboard
Sebuah keyboard seperti miniatur komputer. keyboard mempunyai prosesor sendiri dan rangkaian sirkuit yang membawa informasi menuju dan dari prosesor tersebut. Bagian terbesar dari rangkaian keyboard berupa “key matrix”. “Key matrix” adalah sebuah kisi rangkaian dibawah tombol-tombol keyboard. Di dalam keyboard, tiap rangkaiannya terputus (seperti saklar) pada titik dibawah tiap tombol. Ketika kita menekan sebuah tombol, tombol tersebut menekan sebuah saklar, menjadikan rangkaian tersambung dan mengalirkan arus listrik melaluinya. Jika kita menekan lama pada satu tombol, prosesor mengenalinya sama dengan menekan tombol tersebut berulang-ulang..
https://blogger.googleusercontent.com/img/b/R29vZ2xl/AVvXsEhcnsZO1oE76G0o9t-nnntutcqwwcmxCp5YJ0g22NlGdFJQNfnCZ2MbGp_1raRPe4B1HU5hoGcHS_HEAOueF6DNp0OyGDQ-o7TWcMLpPlViSSik8dmqg_LqSRm3GTy34uAvZx6wXCPXAcM/s1600/1.jpg
Processor dan rangkaian keyboard

Teknik Interface membicarakan cara-cara menghubungkan mikrokontroler dengan peralatan lain, meskipun tidak membahas pembuatan alat sampai jadi, tapi pengetahuan tentang teknik interface ini sangat diperlukan dalam rancang bangun peralatan yang lebih rumit. Keyboard IBM PC merupakan sarana input yang sangat murah, hanya dengan 2 utas kabel sinyal ditambah 2 kabel catu daya sistem berbasis mikrokontroler dengan mudah bisa dilengkapi dengan 101 tombol untuk mengisikan text maupun angka.


Tata kerja keyboard PC

Setiap kali salah satu tombol keyboard ditekan atau dilepas, keyboard akan mengirim kode ke host (host adalah komputer kalau keyboard dihubungkan ke PC, atau berupa mikrokontroler kalau keyboard dihubungkan ke perlatan berbasis mikrokontroler). Kode tersebut dinamakan sebagai scan code.
Scan code tombol ‘S’ adalah 1B (angka heksadesimal setara dengan angka biner 00011011). Ketika tombol ‘S’ ditekan keyboard akan mengirim 1B, jika tombol ‘S’ ditekan terus maka keyboard akan mengirimkan 1B berikutnya terus menerus, sampai ada tombol lain yang ditekan atau tombol ‘S’ tadi dilepas. Keyboard juga mengirim kode saat ada satu tombol yang dilepas, kodenya adalah F0 (angka heksadesimal setara dengan angka biner 11110000), jadi kalau tombol ‘S’ tadi dilepas keyboard akan mengirim F0 dan 1B. Kode-kode tersebut dikirim keyboard secara seri, artinya dikirimkan satu bit demi satu bit. Misalnya 1B dikirimkan dengan cara : mula-mula dikirim ‘1’, sesaat kemudian ‘1’ lagi dan menyusul ‘0’ sampai akhirnya terkirim sebanyak 8 bit yang berbentuk 00011011 (dikirim mulai dari bit yang paling kanan kemudian beregeser satu per satu sampai yang paling kiri).
Masing-masing tombol punya scan code sendiri, termasuk tombol ‘shift’, tombol ‘ctrl’ dan lain lain, jadi jika tombol ‘ctrl’ ditekan bersama dengan ‘S’, maka scan code yang dikirim adalah 14 (scan code untuk ‘ctrl’) dan 1B (scan code untul ‘S’). Terserah host untuk mengintepretasi scan code itu sebagai apa, bearti merupakan tugas program dalam mikrokontroler untuk mengenal scan code. Scan code disusun sebagai kode 8 bit bisa dipakai untuk membedakan 256 macam kode, sedangkan keyboard PC hanya punya 101 tombol, jadi sesungguhnya kode 8 bit tadi cukup untuk semua tombol. Tapi tombol di keyboard PC dikelompokkan menjadi 2 bagian, bagian utama dan bagian tambahan, bagian utama cukup dinyatakan dengan scan code 1 byte saja, sedangkan bagian tambahan diwakili dengan beberapa byte scan code yang selalu diawali dengan E0. Misalnya tombol ‘ctrl’ kiri diwakili dengan 14 sedangkan tombol ‘ctrl’ kanan diwakili dengan E0 14. Komunikasi antar keyboard dan host adalah komunikasi dua arah, keyboard mengirim scan code ke host, host bisa mengirim perintah untuk mengatur kerja dari key board. Kode perintah untuk keyboard tidak sebanyak scan code.
Gambar 1 : menggambarkan scan code masing-masing tombol keyboard PC. Terlihat pada gambar tersebut, scan code tidak berupa kode ASCII yang biasa dipakai mewakili huruf , dan ditentukan secara acak, juga. Sehingga setelah diterima host, scan code harus dirubah menjadi kode ASCII dengan memakai cara ‘pencarian tabel’.
https://blogger.googleusercontent.com/img/b/R29vZ2xl/AVvXsEjnW8TBqZNdXZXCwnLaeltnYpuOkmU68FygWAB1SVYchthW6VHHy-yQzrzL9jJd4WNquYM_QdGp4DqCsEabmdJ5YPreKtfUGZHp9GirfGOktnDQ4k8TZLfCS81Wk2KgvCv9BWXs-WZIpPQ/s1600/2.jpg
Keyboard PC dan Scan Code
Rangkaian penghubung

Keyboard PC dibangun dengan mikrokontroler MCS48, yang merupakan saudara tua MCS51 tapi jauh lebih sederhana. Untuk keperluan membentuk rangkaian penghubung tidak perlu diketahui bagaimana cara kerja mikrokontroler dalam keyboard, tapi cukup meninjau rangkaian elektronik bagian penghubung pada gambar.

https://blogger.googleusercontent.com/img/b/R29vZ2xl/AVvXsEhd0aazLtOcD5xIEGLUFVk93DeRnyq5aZEC5AuKAHWQm3Cbe9o14Mh5EI8hY22a_vgkuqsiWn2yp0vAYfTcZLzgGMC-M9ipJXClqxA0sX68ziAJoAW49d0XOQk_fG00ZEjjPhMuWh4Bw28/s1600/3.jpg
Bagian penghubung di dalam Keyboard PC

Yang menarik, rangkaian sederhana ini bisa dipakai untuk komunikasi data 2 arah, yakni keyboard mengirimkan scan code ke PC, atau PC mengirimkan perintah-perintah ke keyboard, misalkan perintah untuk menyalakan beberapa lampu yang ada di keyboard. Kbd Clock dibangkitkan oleh MCS48, merupakan sinyal pendorong Kbd Data yang bisa bersumber dari keyboard maupun bersumber dari PC. Level tegangan pada kedua sinyal ini memenuhi standar sinyal TTL biasa, jadi bisa langsung dihubungkan ke AT89C2051.
Sebagai contoh Kbd Clock dihubungkan ke Port 3 bit 2 (kaki 6 AT89C2051) dan Kbd Data dibuhungkan ke Port 3 bit (kaki 7), dalam program hal ini dinyatakan dengan baris 1 dan baris 2 Potongan Program 1. Dengan adanya pernyataan di baris 1 dan 2, selanjutnya dalam program tidak disebutkan lagi P3.2 atau P2.3, tapi ditulis KBDclock atay KBDdata sehingga program lebih enak dibaca. Kalau program ini dipakai di proyek lain yang Port 3 bit 2 dan bit 3-nya dipakai untuk keperluan lain, Kbd Clock dan Kbd Data bisa saja dihubungkan ke port lain, asalkan baris 1 dan 2 disesuaikan dengan perubahan itu.
Potongan Program 1 Pernyataan pemakaian Port
1 KBDclock bit P3.2 ; P3.2 dihubungkan ke KBDclock
2 KBDdata bit P3.3 ; P3.3 dihubungkan ke KBDdata
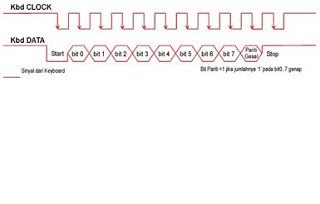
Sumber daya untuk keyboard dicatu dari luar, harus diperhatikan kebutuhan arusnya cukup besar bisa sampai sekitar 300 mA. Pengiriman data dari Keyboard. Sinyal pengiriman data dari Keyboard. Saat tidak ada pengiriman data, sinyal Kbd Clock dan Kbd Data dalam keadaan ‘1’. Sinyal pengiriman data dari keyboard dijelaskan sebagai berikut :
1.    Data mulai dikirimkan dengan me-nol-kan Kbd Data sebagai tanda mulai pengiriman (start bit), berapa saat kemudian setelah Kbd Data stabil disusul Kbd Clock berubah menjadi ‘0’ dan kembali ke ‘1’ lagi, ini berarti selesai mengirimkan data 1 bit.
2.    Setelah mengirim ‘start bit’, dikirimkan bit 0, bit 1 dan seterusnya sampai bit 7.
3.    Menyusul dikirim ‘parity bit’, yaitu bit kontrol yang berguna bagi host penerima data untuk memastikan data yang diterima tidak ada kesalahan. Jika banyaknya bit ‘1’ yang terdapat di bit 0 sampai bit 7 ganjil, ‘parity bit’ akan bernilai ‘1’.
4.    Sebagai penutup (stop bit) Kbd Data dikembalikan kekeadan normalnya, yaitu ‘1’.

https://blogger.googleusercontent.com/img/b/R29vZ2xl/AVvXsEjrPSymh6JjEWq8WdywHnk4xzqH-iENhrTM9xrxTlFcz6e6YwCv_DGcWFqiDk89HsBFtBjRTQ9PtV6KakQnYHY-UZN6LaQ4xlqtsUmXwq2Qw0J5fbhE1rZLPN96yIIy2WuvU24NDx2IY9I/s1600/4.jpg
Pengiriman data ke keyboard

Tabel ASCII
https://blogger.googleusercontent.com/img/b/R29vZ2xl/AVvXsEhu04cEqJCj7-wZLBI59KI8l0Wrdxj_CppfHu4FAqq0rFJRi9ku-Rzejo4SziUiUvR-AfBuAio48y1nbFtHHbHJ6E9iOXQes6mhljqEMbXvzO7Mx8HbhNOJG4_GxZglHGj5TT_gCgm7MXI/s320/5.jpg

2.      Cara Kerja Mouse

Pada dasarnya, penunjuk (pointer) yang dikenal dengan sebutan "Mouse" dapat digerakkan kemana saja berdasarkan arah gerakan bola kecil yang terdapat dalam mouse. Jika kita membuka dan mengeluarkan bola kecil yang terdapat di belakang mouse, maka akan terlihat 2 pengendali gerak di dalamnya. Kedua pengendali gerak tersebut dapat bergerak bebas dan mengendalikan pergerakan penunjuk, yang satu searah horisontal (mendatar) dan satu lagi vertikal (atas dan bawah).
Jika kita hanya menggerakkan pengendali horisontal maka penunjuk hanya akan bergerak secara horisontal saja pada layar monitor komputer. Dan sebaliknya jika penunjuk vertikal yang digerakkan, maka penunjuk (pointer) hanya bergerak secara vertikal saja dilayar monitor. Jika keduanya kita gerakkan maka gerakan penunjuk (pointer) akan menjadi diagonal. Nah, jika bola kecil dimasukkan kembali, maka bola itu akan menyentuh dan menggerakkan kedua pengendali gerak tersebut sesuai dengan arah mouse yang kita gerakkan.
      Pada sebagian besar mouse terdapat tiga tombol, tetapi umumnya hanya dua tombol yang berfungsi, yaitu tombol paling kiri dan yang paling kanan. Pengaruh dari penekanan tombol atau yang di kenal dengan istilah “Click” ini tergantung pada obyek (daerah) yang kita tunjuk. Komputer akan mengabaikan penekanan tombol (click) bila tidak mengenai area atau obyek yang tidak penting.
Kemudian dalam penggunaan mouse juga kita kenal istilah "Drag" yang artinya menggeser atau menarik. Apabila kita menekan tombol paling kiri tanpa melepaskannya dan sambil menggesernya, salah satu akibatnya obyek tersebut berpindah atau menjadi pindah (tersalin) ke obyek lain dan terdapat kemungkinan lainnya. Kemungkinan-kemungkinan ini tergantung pada jenis program aplikasi apa yang kita jalankan. Mouse terhubung dengan komputer dengan sebuah kabel yang terdapat pada mouse. Ujung kabel tersebut dimasukkan dalam port yang terdapat di CPU komputer.


3.      Cara Kerja Scanner

I.                   OCR (Optical Character Recognition)

Secara sederhana, Optical Character Recognition (OCR) adalah proses menerjemahkan meteri cetakan (buku, koran, majalah) ke dalam file teks yang dapat diedit dan disimpan. Teknologi ini memungkinkan menyimpan materi-materi cetakan ke dalam format teks yang lebih menghemat ruang di harddisk, ketimbang menyimpannya dalam bentuk gambar.
Sebelum ditemukannya teknologi ini, seseorang harus mengetik ulang materi cetakan huruf demi huruf yang jelas memakan waktu dan tenaga yang lebih besar.
OCR merupakan gabungan riset dalam bidang pengenalan pola (pattern recognition), kecerdasan buatan (artificial intelligence), dan penginderaan mesin (machine vision). Pada mulanya, optical character recognition (menggunakan scanner dan algoritma komputer) merupakan dua bidang kajian yang terpisah. Karena hanya sedikit aplikasi yang benar-benar menggunakan teknik optik, istilah OCR akhirna meluas, termasuk ke dalamnya digital image processing.


Awal Mula OCR

OCR pertama kali dipatenkan oleh Gustav Tauschek di Jerman pada tahun 1929, kemudian diikuti oleh Handel di AS tahun 1933. Mesin buatan Tauschek adalah perangkat mekanik yang menggunakan template. Sebuah photodetector ditempatkan pada mesin tersebut. Untuk mengenali sebuah karakter, template diletakkan tepat di atas mesin tersebut, kemudian disinari. Bayangan yang terbentuk pada photodetector akan dikenali sebagai karakter tertentu.

Pada 1950, David Shepard, seorang ahli sandi dari badan intelijen angkatan bersenjata AS, menemukan Intelligent Machines Research Corporation (IMR), yang kemudian hari menjelma menjadi sistem OCR pertama yang dikomersialkan. IMR menggunakan analisis image sebagai lawan dari ketepatan karakter, dan dapat mengenali beberapa varian font. Scanner yang telahg dilengkapi dengan sistem IMR mampu menganalisis karakter.
OCR komersial pertama digunakan oleh Readers Digest pada 1955. Sistem OCR kedua dijual kepada Standard Oil Company di California untuk membaca cetakan kartu kredit untuk keperluan pembayaran. Pada era 1950-an beberapa sistem OCR juga digunakan oleh Ohio Bell Telephone Company, IBM, dan Angkatan Udara AS untuk membaca dan mengirimkan pesan yang diketik melalui teletype.

Teknologi OCR Sekarang

Tingkat akurasi OCR sekarang terhadap tulisan latin yang diketik dapat dikatakan telah sempurna, mencapai 99%. Walaupun demikian, review dari manusia tetap dibutuhkan untuk mengoreksi kesalahan yang ditimbulkan selama proses penerjemahan berlangsung.
Sistem untuk mengenali tulisan tangan secara langsung (on the fly) yang dipelopori oleh The Apple Newton telah menikmati kesuksesan di pasar dalam beberapa tahun belakangan. Di antaranya adalah perangkat input untuk PDA yang bekerja pada Palm OS. Algoritma yang digunakan perangkat ini memanfaatkan fakta bahwa gerakan, kecepatan dan arah yang digunakan oleh orang, saat menulis sebuah huruf memiliki banyak kesamaan dan telah dikenali.
Metode yang digunakan pada perangkat input PDA ini tidak dapat digunakan dalam software untuk men-scan kertas dokumen. Sampai saat ini, tingkat akurasi tulisan tangan masih menjadi kendala besar dalam sistem OCR. Tingkat akurasi yang mencapai 80% hingga 90% masih dapat diterima untuk penggunaan skala kecil seperti menulis di PDA, tetapi masih belum dapat diterima untuk dokumen dalam jumlah yang besar. Varian OCR yang digunakan untuk mengenali tulisan tangan on the fly ini dikenal dengan nama ICR (Intelligent Character Recognition).
Sementara itu, pengenalan tulisan tangan sambung masih berada dalam kancah riset aktif sampai saat ini. Tingkat akurasi untuk tulisan tangan sambung yang telah dicapai masih di bawah tingkat akurasi tulisan tangan yang tidak disambung. Kenaikan peningkatan pengenalan tulisan rasanya sulit dicapai, kecuali memasukkan unsur lain dalam OCR, yakni informasi kontekstual atau gramatikal.
Sebagai contoh, pengenalan kata yang ada dalam kamus jauh lebih mudah ketimbang mencoba mengenali tulisan tangan setiap orang. Membaca kolom nilai dalam cek atau kuitansi (yang biasanya ditulis engan angka) adalah contoh sederhana bagaimana menggunakan kamus kecil dapat menaikkan tingkat akurasi secara signifikan.
Pengetahuan gramatika dari sebuah bahasa yang akan di-scan juga dapat menentukan apakah kata yang ditulis merupakan kata kerja atau kata benda. Bentuk tulisan tangan sambung sendiri sama sekali tidak memberikan informasi yang cukup untuk menaikkan tingkat akurasi.
Jika nantinya para ilmuwan benar memasukkan pengenalan gramatika bahasa, maka OCR merupakan teknologi hibrid hasil persilangan antara teknik optik, algoritma komputer, dan linguistik.


https://blogger.googleusercontent.com/img/b/R29vZ2xl/AVvXsEiIrgicPNm_BfMUmgj0U7CU8gHw66-Q_pBuTGWO3NLpYqPHKZJ26AVybEfZzYDOqfYO-7nRZrgTeq5imnNQflUEMRkzDeRQGz9nAhiTYD9dFzYxUsSm_AzZ4BAzHXrhDhePgJx7bosav3o/s320/OCR.GIFCara Kerja OCR


II.                Scanner Hologram (PET/CT)

Scanner hologram Jenis scanner di mana seberkas cahaya (biasanya dari
laser) dibelokkan oleh hologram berputar sehingga scan pesawat dalam banyak
arah. Beberapa dari cahaya yang dipantulkan dari suatu objek pada atau
dekat dengan alat scanner dikembalikan melalui hologram dan dibawa ke fokus
pada sensor, sehingga mampu menghasilkan objek 3D berbasis pada projektor.
Model scanner ini dikembangkan pada tehnologi kedokteran dikenal dengan
PET. Positron Emission Tomography / Computed Tomography, atau PET / CT,
adalah scanner khusus yang menggabungkan kedua teknologi PET dan CT menjadi
satu kesatuan. Yang mana dalam dunia kedokteran akan dapat mendeteksi dan
mengevaluasi berbagai jenis penyakit, misal: kanker dengan lebih awal dan
akurat daripada tes pencitraan lain. PET / CT juga berguna dalam
mendiagnosa kondisi neurologis. Melakukan PET dan CT dengan satu scanner
menghasilkan gambar sempurna sehingga kelainan metabolisme terlihat pada
PET, yang mana struktur anatomi ditampilkan pada CT.  tehnologi scanner ini
(input device) dapat juga disambungkan dikelurakan meggunakan projektor
hologram (output device).


III.             Scanner Laser 3D
Aktif scanner memancarkan semacam radiasi atau cahaya dan mendeteksi refleksi atau radiasi yang melewati objek untuk menyelidiki obyek atau lingkungan. Jenis emisi yang digunakan adalah cahaya, ultrasound atau x-ray.
Sistem Kerja 3D Laser Scanner Non-Kontak Aktif
Time of flight 3D laser scanner adalah scanner aktif yang menggunakan laser cahaya untuk menyelidiki subjek. Inti utama dari jenis scanner ini adalah laser rangefinder. Laser rangefinder menemukan jarak permukaan dengan cara menghitung waktu perputaran dari sebuah rangsangan cahaya. Laser digunakan untuk memancarkan rangsangan cahaya, dan jumlah waktu sebelum cahaya pantulan yang tertangkap oleh detektor diukur. kecepatan cahaya dikenaldengan simbol , waktu pulang-pergi menentukan jarak perjalanan cahaya, yang merupakan dua kali jarak antara scanner dan permukaan. Jika  adalah waktu pulang-pergi, maka jarak sama dengan  . Ketepatan waktu sistem kerja 3D laser scanner tergantung pada bagaimana tepatnya kita bisa mengukur waktu, ( ): 3.3 picoseconds  adalah masa yang diambil untuk cahaya untuk perjalanan 1 milimeter.
Laser rangefinder hanya mendeteksi jarak satu titik dalam arah pandangnya. Dengan demikian, scanner yang melakukan memindai seluruh bidang pandangnya, harus mengubah arah pandang range finder untuk memindai poin yang berbeda satu per satu. Arah pandang laser rangefinder dapat diubah baik dengan memutar range finder itu sendiri, atau dengan menggunakan sistem putar pada cermin. Metode yang terakhir ini umumnya digunakan karena sistem putar cermin lebih ringan dan dengan demikian akan diputar lebih cepat dengan keakuratan yang lebih tinggi. Rata-rata waktu proses pengerjaan 3D laser scanner dapat mengukur jarak 10, 000 ~ 100, 000 poin setiap detik.

https://blogger.googleusercontent.com/img/b/R29vZ2xl/AVvXsEhFMptTBs9YTRYPyX8UP2f5tKUGrV9Uc0mn-oFTNyNwXpu0LG09sXwDiJDc0gaz6plX8-eKPLAoq0D-W-hGUwoAnXlSPfbq50hepETrlMsYehHzD8CnajMvIhoqvcXKPvnt74iaBRld9ZY/s320/450px-Lidar_P1270901.jpg
Gambar: 3D laser scanner
Scanner ini dapat digunakan untuk memindai bangunan, Formasi batuan, surface, volume bahan tambang dll, untuk menghasilkan 3D model. Lidar dapat mengarahkan sinar laser ke berbagai arah: kepala berputar horizontal, dengan sistem putar cermin membalik vertikal. Sinar laser digunakan untuk mengukur jarak ke objek.

Triangulasi 3D laser Scanner non – kontak aktif
Triangulasi 3D laser Scanner juga merupakan scanner aktif yang menggunakan sinarlaser untuk menyelidiki lingkungan (subyek yang dipindai). Sehubungan dengan waktu proses pengerjaan 3D laser scanner, triangulasi laser memancarkan sinar laser pada subjek dan memanfaatkan layar pandangannya untuk mencari lokasi titik laser. Tergantung pada seberapa jauh laser mengenai permukaan, titik laser muncul di tempat yang berbeda di bidang pandangan kamera. Teknik ini disebut triangulasi karena titik laser kamera dan laser emitor membentuk segitiga. Panjang satu sisi segitiga adalah jarak antara kamera dan laser emitor yang telah diketahui. Sudut-sudut emitor laser juga telah ditentukan secara otomatis. Sudut sudut kamera dapat ditentukan dengan melihat lokasi titik laser pada bidang pandang kamera. Ketiga informasi data yang dihasilkan sepenuhnya menentukan bentuk dan ukuran segitiga sehingga memberikan lokasi titik sudut laser dari segitiga tersebut. Pada umumnya, garis laser bukanlah garis titik tunggal laser, tetapi garis yang menyapu seluruh objek untuk mempercepat proses akuisisi.

Kelebihan dan kelemahan 3D laser Scanner non-kontak aktif
Sistem kerja dan triangulasi range finders masing-masing memiliki kekuatan dan kelemahan untuk situasi yang berbeda. Keuntungan sistem range finders adalah mampu beroperasi dari jarak yang sangat jauh, dalam satuan kilometer. Scanner ini cocok untuk pemindaian struktur besar seperti bangunan atau fitur geografis. Kerugian dari sistem range finders adalah terletak pada akurasi pengukuran ynag dihasilkan. Karena kecepatan cahaya yang tinggi, waktu yang dibutuhkan untuk berputar (pulang-pergi) akan sulit dan akurasi pengukuran jarak relatif rendah, dalam satuan milimeter.
Triangulasi range finders justru sebaliknya. Sistem ini memiliki rentang yang terbatas yaitu hanya beberapa meter, tetapi memiliki akurasi yang relatif tinggi. Keakuratan triangulasirange finders adalah dalam satuan puluhan mikrometer. Sistem scanner akurasi dapat hilang ketika laser mengenai tepi objek karena informasi yang dikirim kembali ke pemindai dari dua lokasi yang berbeda menjadi satu sentuhan atau tekanan laser. posisi koordinat yang akan didapatkan terhadap scanner untuk titik yang akan dihitung berdasarkan rata-rata dan sehingga hasil dari koordinat titik tersebut tidak sesuai dengan kenyataannya pada objek. Apabila menggunakan scaner resolusi tinggi pada objek kemungkinan sinar memukul tepi akan meningkat dan data yang dihasilkan akan menunjukkan titik kesalahan tepat di belakang tepi dari objek.Scanner dengan lebar balok kecil akan membantu untuk memecahkan masalah ini tetapi akan dibatasi oleh rentang lebar balok yang kecil.
Pada tingkat 10.000 sampel poin per detik, pemindaian dengan resolusi rendah dapat memakan waktu kurang dari satu detik, tapi scan resolusi tinggi yang membutuhkan jutaan sampel, dapat memakan waktu dalam hitungan menit untuk proses pemindaiannya. Hal ini menciptakan masalah distorsi dari gerak. Karena setiap titik sampel dikumpulkan pada waktu yang berbeda, setiap gerakan dalam subjek atau pemindai akan mendistorsi data yang telah dikumpulkan.
Baru-baru ini, telah ada penelitian pada kompensasi untuk distorsi getaran kecil ketika proses pemindaian. Ketika melakukan penelusuran dalam melakukan pemindaian pada satu posisi, terjadi gerakan kecil pada posisi scanner tersebut. Hal ini dikarenakan karena adanya perubahan suhu. Jika scanner ini diletakkan pada tripod dan ada sinar matahari yang kuat di satu sisi scanner (disebelah kiri atau kanan scanner), maka sisi tripod akan memperluas dan perlahan-lahan mendistorsi scan data dari satu sisi yang lain. Beberapa scanner laser memiliki tingkat Kompensator dibangun ke dalamnya untuk melawan setiap gerakan scanner selama proses pemindaian.
https://blogger.googleusercontent.com/img/b/R29vZ2xl/AVvXsEixK7aY1H0HHnzL_2w4v_8do7fKFNk1JV03sGt7rCmvgz1wrSBnENJP2RM1z65_QF91vC2JG36x5bEna7aq3_Dl6glLH4Iddnc3Vx2x-Ib8O1kLyOasIDCkAZz_ZF2HyRm9_MWXINb-DCI/s320/794px-LaserPrinciple.png
Titik internet generasi menggunakan triangulasi dengan garis laser.


Referensi: Dari berbagai sumber yang telah di olah 


File: Doc
File: ppt